
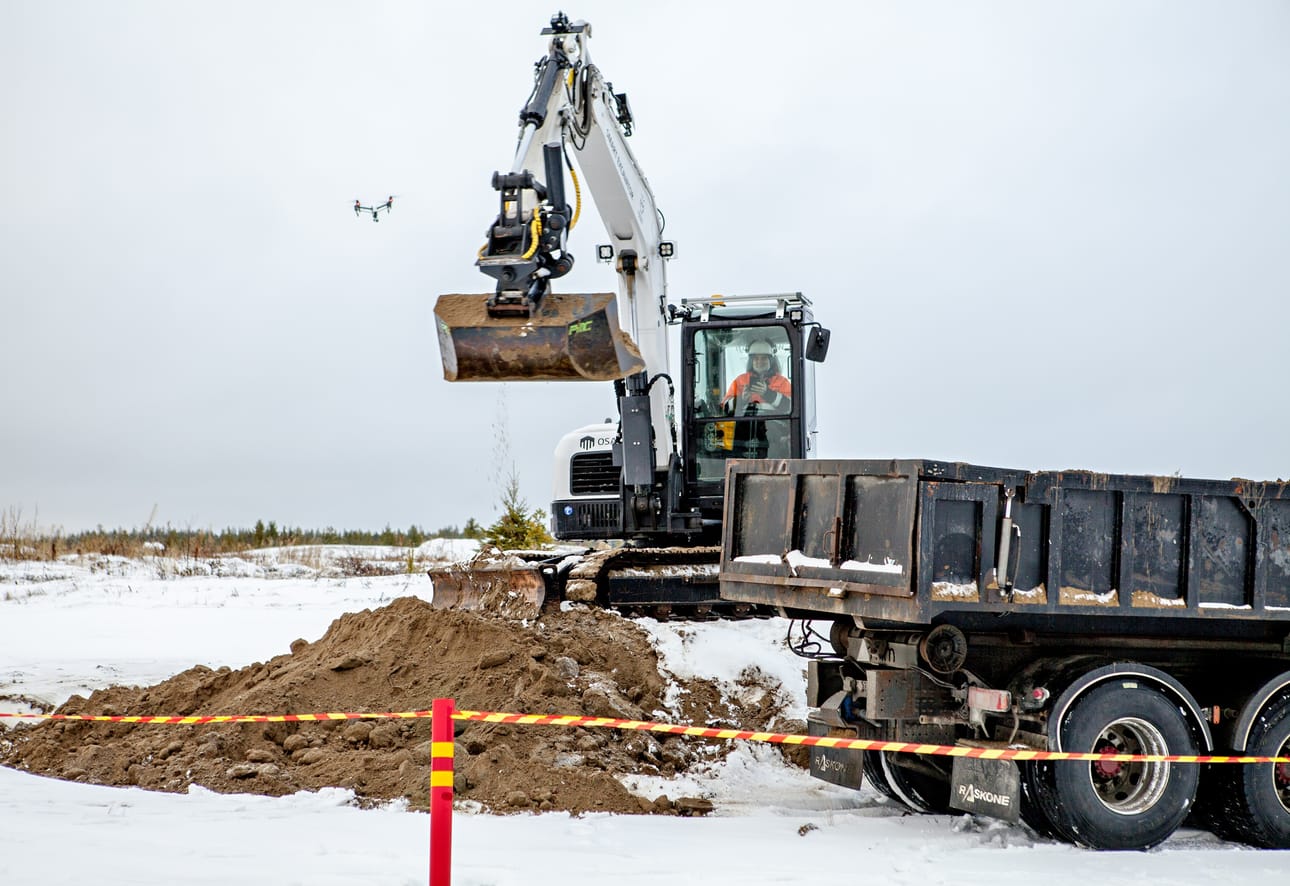
Oulun yliopiston rakenteiden ja rakentamisteknologian tutkimusryhmä esitteli ensimmäisen kerran tutkimusprojektissaan kehittämänsä autonomisen eli itsenäisesti työskentelevän kaivukoneen torstaina OuluZonen moottoriurheilukeskuksessa Yli-Kiimingissä.
Kaivukone työskenteli demonstraatiossa kokonaan ilman kuljettajaa. Tutkimusryhmän tutkija, diplomi-insinööri Tomi Makkonen kertoo itsenäisesti työskentelevän kaivukoneen kehitystahdin olleen nopean. Käytännössä se on tehty vuodessa.
Kun Makkonen kysyy kaivinkoneenkuljettaja Samuli Anttilalta luonnehdintaan itsenäisen työn jäljestä, luonnehdinta oli keskimääräistä ammattiopiston kolmannen vuosikurssin jälkeä.
– Hyvin paljon ovat herrat saaneet aikaiseksi. Kehitys on ollut todella reipasta, Anttila luonnehtii tutkimusryhmän työtä.
Koneena oli Bobcat E85, joka on saanut nimen Smart Excavator, Älykäs Kaivukone. Koneen liikkuvat osat on anturoitu ja hydrauliikan ohjaukseen on asennettu ohjausjärjestelmä. Silmäksi on asennettu Oulun yliopiston pitkäjänteisen tutkimustyön tulos, erityisen pienikokoinen tarkka 3D-laserkeilain.
Kaivukoneen ohjauksen ohjaustiedot saadaan mitatusta digitaalisesta kolmiulotteisesta maastomallista ja suunnittelijan luomasta tietomallista, joista jalostetaan koneohjausmalli ja itsenäiseen työskentelyyn tarvittavat työkoneen ja sen kauhan liikeradat.
Demonstraatiossa esiteltiin kolme erilaista automaattista ohjausmenetelmää. Opetusajoon perustuvassa automaattisessa ohjauksessa työkone tekee työsuorituksen kaivinkoneenkuljettajan opettamana. Koneen liikkeet tallennetaan liikeradoiksi, jotka kone toistaa automaattisesti ilman kuljettajaa. Demonstraatiossa Anttila istuu koneen ohjaamossa selaamassa kännykällä netissä, kun kone tekee hänen työt.
– Ongelmana on vielä se, jos vastaan tulee iso kivi tai maa on toisessa kohdassa roudassa ja toisessa ei – se ei välttämättä anna hyvää tulosta, Makkonen sanoo.
Kauko-ohjauksessa ihminen ohjaa työkonetta etäältä turvallisesta paikasta. Tutkimusprojektin johtaja, professori Rauno Heikkilä Oulun yliopistosta kertoo menetelmän soveltuvan esimerkiksi ihmisille vaarallisille maarakennustyömaille ja vaarallisille maanvyörymäalueille.
Puhtaasti autonomisessa ohjauksessa työkoneen liikeradat tuotetaan suoraan mallitiedoista, kuten esimerkiksi tiesuunnittelussa. Heikkilän mukaan tietokonemallintamiskonseptiin tarjotaan nyt uusi avoin työkoneiden autonomisen ohjauksen kehitystyöhön.
– Tavoittelemme avoimen sovellusalan tarjoamista jatkotutkimuksiin ja teollisuusyhteistyöhön kotimaassa ja kansainvälisesti.